

Índice de Contenidos
Introducción
El proyecto innovador BioTerraBot, nace con el objetivo de eliminar el uso del acolchado plástico en el cultivo ecológico de frutos rojos, una práctica extendida pero ambientalmente insostenible. Actualmente, se estima que solo en la provincia de Huelva se utilizan alrededor de 4 millones de kilogramos de polietileno para el acolchado agrícola. Esta técnica, aunque efectiva para controlar malezas, evitar la pudrición de los frutos y conservar la humedad, genera residuos no reciclables, contaminación del suelo, del aire (por su quema) y contribuye significativamente a la huella de carbono del sector.
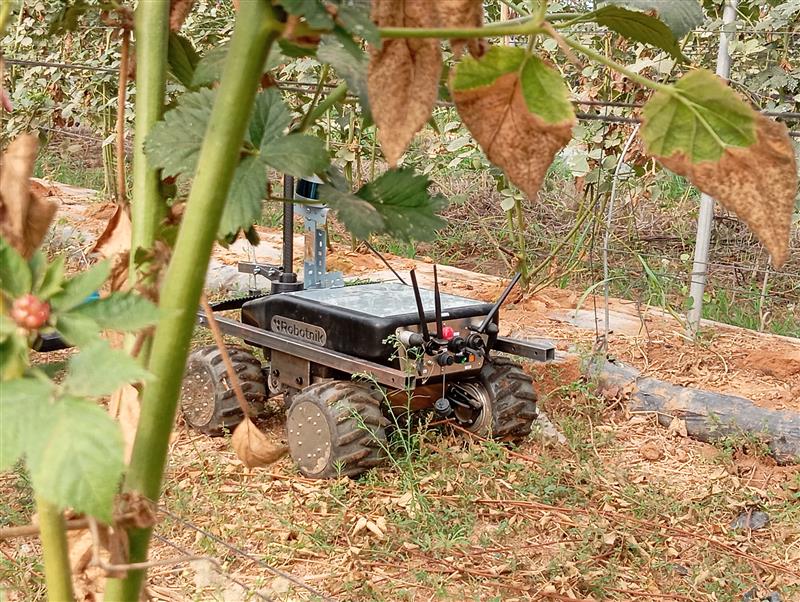
Como alternativa sostenible, el proyecto propone el uso de cubiertas vegetales de especies autóctonas tapizantes, acompañadas por un sistema automatizado de siega mediante un robot móvil autónomo (AMR). Esta tecnología permite manejar eficazmente las plantas adventicias, mantener el suelo cubierto y aportar materia orgánica, sin necesidad de intervención humana constante. El sistema incluye sensores, algoritmos de navegación, conectividad cloud y una aplicación web para su gestión y trazabilidad.
El proyecto BIO TERRABOT ha avanzado en distintas fases clave desde su inicio, centradas en la eliminación del acolchado plástico en el cultivo ecológico de frutos rojos mediante el uso de cubiertas vegetales y un robot autónomo de siega. Las principales actividades realizadas incluyen el análisis y caracterización del proceso de siega, estudiando el manejo del suelo y la adaptación del cultivo a un sistema sin plásticos. También se ha desarrollado tecnología robótica, diseñando y fabricando un robot autónomo multipropósito (AMR) para la siega de plantas adventicias. Además, se han implementado sensores y algoritmos para el seguimiento de trayectorias, evasión de obstáculos y navegación autónoma.
Objetivos del proyecto
Desarrollar e implementar un sistema robótico autónomo para la siega de cubiertas vegetales como alternativa al acolchado plástico en el cultivo ecológico de frutos rojos, promoviendo la sostenibilidad agrícola.
Objetivos Específicos
- Eliminar el uso del acolchado plástico sustituyéndolo por cubiertas vegetales.
- Desarrollar un AMR multipropósito adaptado al entorno de invernaderos.
- Diseñar y fabricar un apero de siega eficiente e integrado con el robot.
- Implementar sistemas de navegación autónoma mediante fusión sensorial.
- Crear una aplicación web con almacenamiento cloud para trazabilidad.
- Validar el sistema completo en entorno real de cultivo.
- Divulgar los resultados a productores y comunidad científica.
Estos objetivos guían el desarrollo de una solución innovadora y sostenible para la agricultura.
Metodología
La metodología del proyecto se basó en un enfoque sistemático que abarcó desde el diseño conceptual hasta la validación en campo. A continuación, se detallan los pilares fundamentales de nuestro trabajo:
Aspectos agronómicos
Diseño experimental.
La plantación se ha realizado con mora, variedad Sweet Royalla, marquilla 30 cm.
La experimentación agronómica se desarrolló para comprobar el impacto de:
1) El comportamiento de las plantas sin acolchado plástico en los caballones. Se plantaron cuatro líneas de fruta, plantadas en pared. Cada una de las líneas sin acolchado plástico tiene una pendiente diferente (0 %, 15% , 30 %). Estos caballones han sido cubiertos de paja, y una pequeña demostración con lana. La paja se ha colocado en la línea de la plantación con un ancho de 20 centímetros. La cuarta línea a modo testigo, está acolchado con plástico, ancho 65 cms.
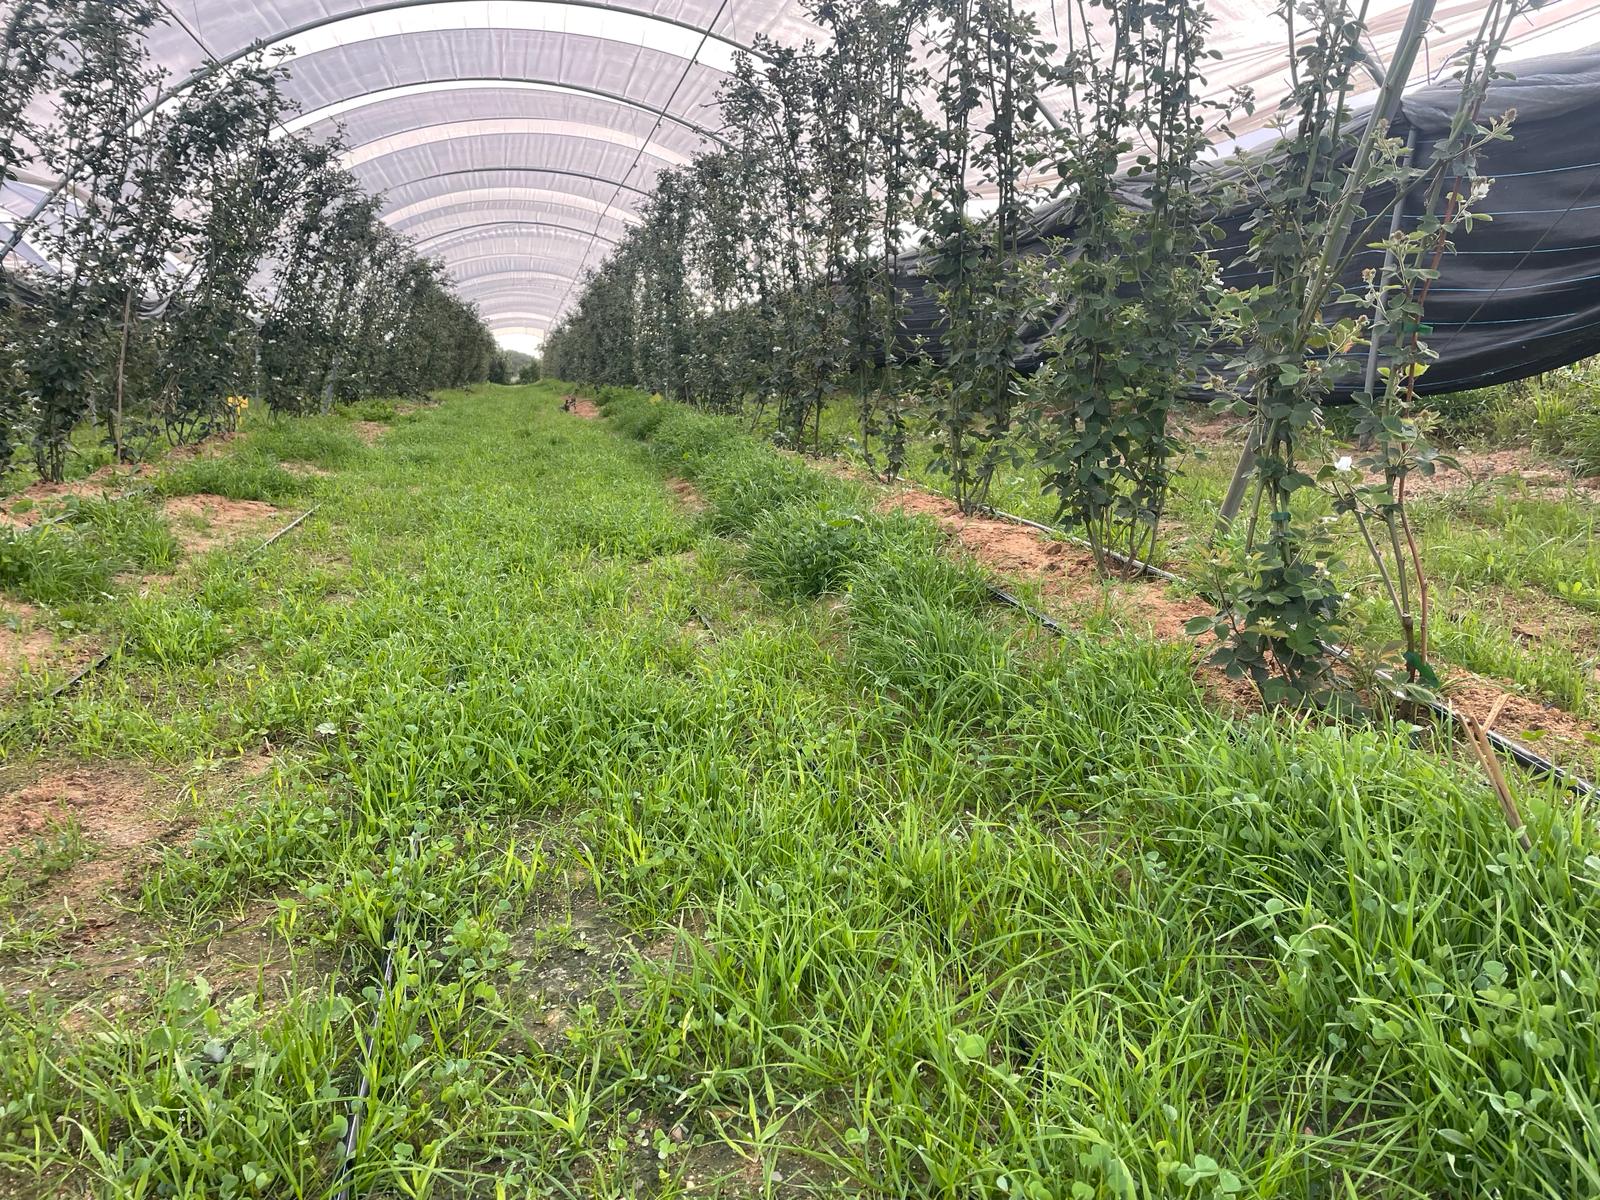
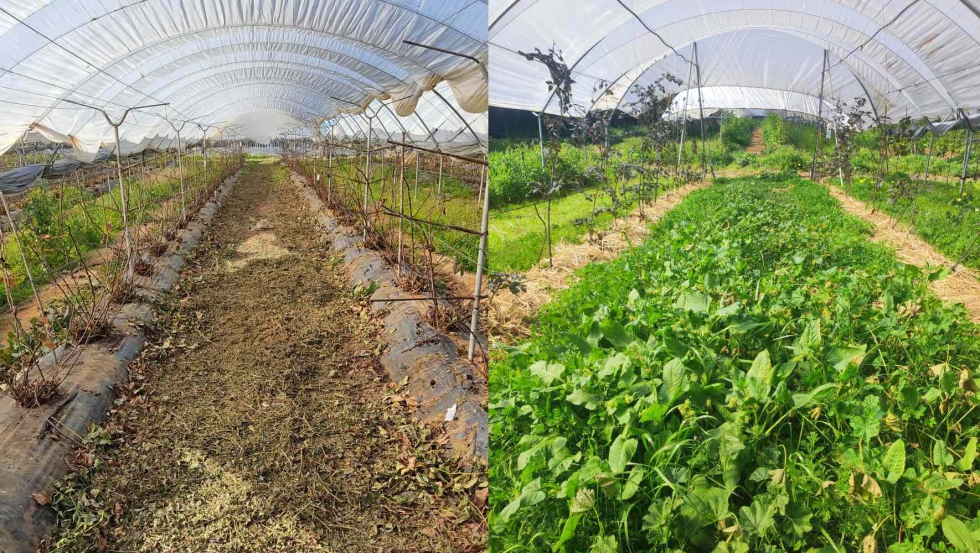
2) El uso de las cubiertas vegetales sobre: a) el cultivo; b) el consumo de agua; c) la adaptación de la cubierta vegetal al corte realizado por el robot. La cubierta vegetal tiene como primer objetivo sustituir las plantas adventicias por semillas de especies autóctonas. Así, se realizó un ensayo de cubiertas, tal como aparece en la figura.
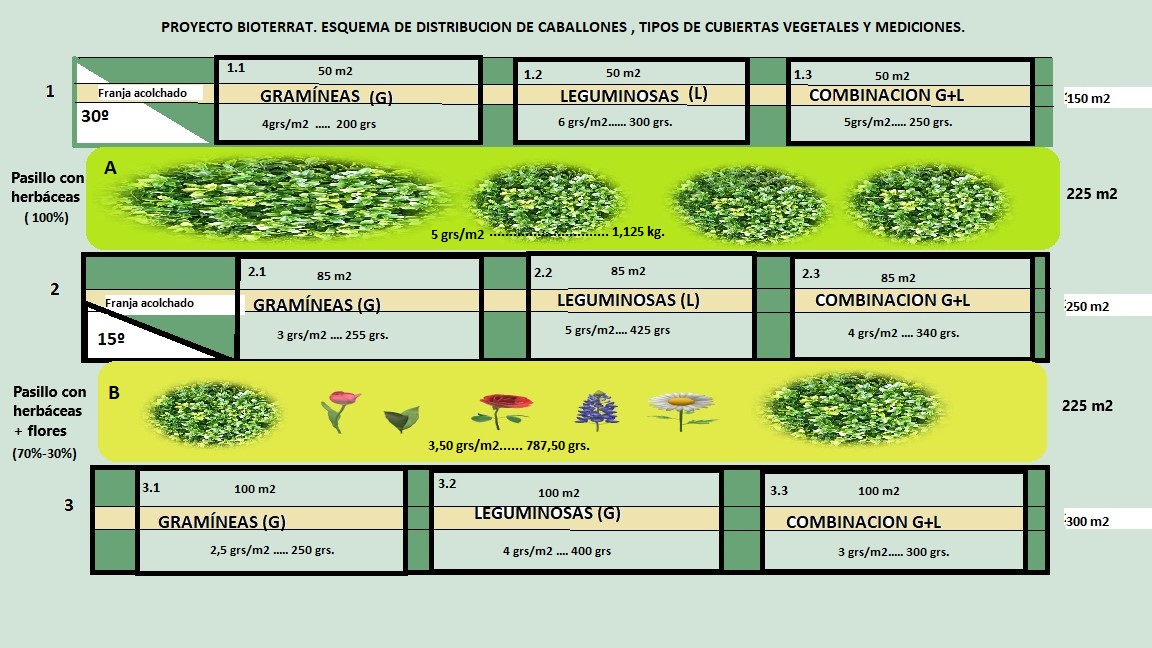
En el diseño de la cubierta vegetal se ha asegurado que las especies autóctonas: a) son apropiadas para las condiciones locales; b) se adaptan al sistema de corte del robot.
La selección de estas especies se basó en su capacidad para promover la biodiversidad del suelo, contribuyendo al equilibrio ecológico y mejorando la salud general del ecosistema agrícola.
Sistema de riego para la cubierta vegetal.
En la primera campaña se eligió un sistema de riego localizado. Este sistema se ha revelado que no es adecuado para el desarrollo de la cubierta. Hay diferencias importantes entre los corredores verdes de los, pasillos de las patas -aquellos que unen dos invernaderos-, y las cubiertas del centro del invernadero. En definitiva, el sistema de riego localizado no se adaptó al desarrollo de la cubierta sembrada. La cubierta no tuvo un desarrollo adecuado, y no ha competido con las hierbas adventicias. Lo cual trajo consigo que se perdiese la cubierta sembrada el 23/2/24.
En la segunda campaña que comenzó el pasado octubre se cambió el sistema de riego a microaspersión. El desarrollo de la cubierta fue adecuado en un 90 % de la superficie sembrada.
Desarrollo de la experimentación.
En particular, el desarrollo del cultivo ha tenido un problema productivo: la variedad fue suministrada a ORGANICULTURA como remontante, es decir productiva también en el segundo año, y no ha sido así. Con lo cual en la segunda campaña no se ha tenido producción.
Robótica
Desarrollo del Robot y Apero
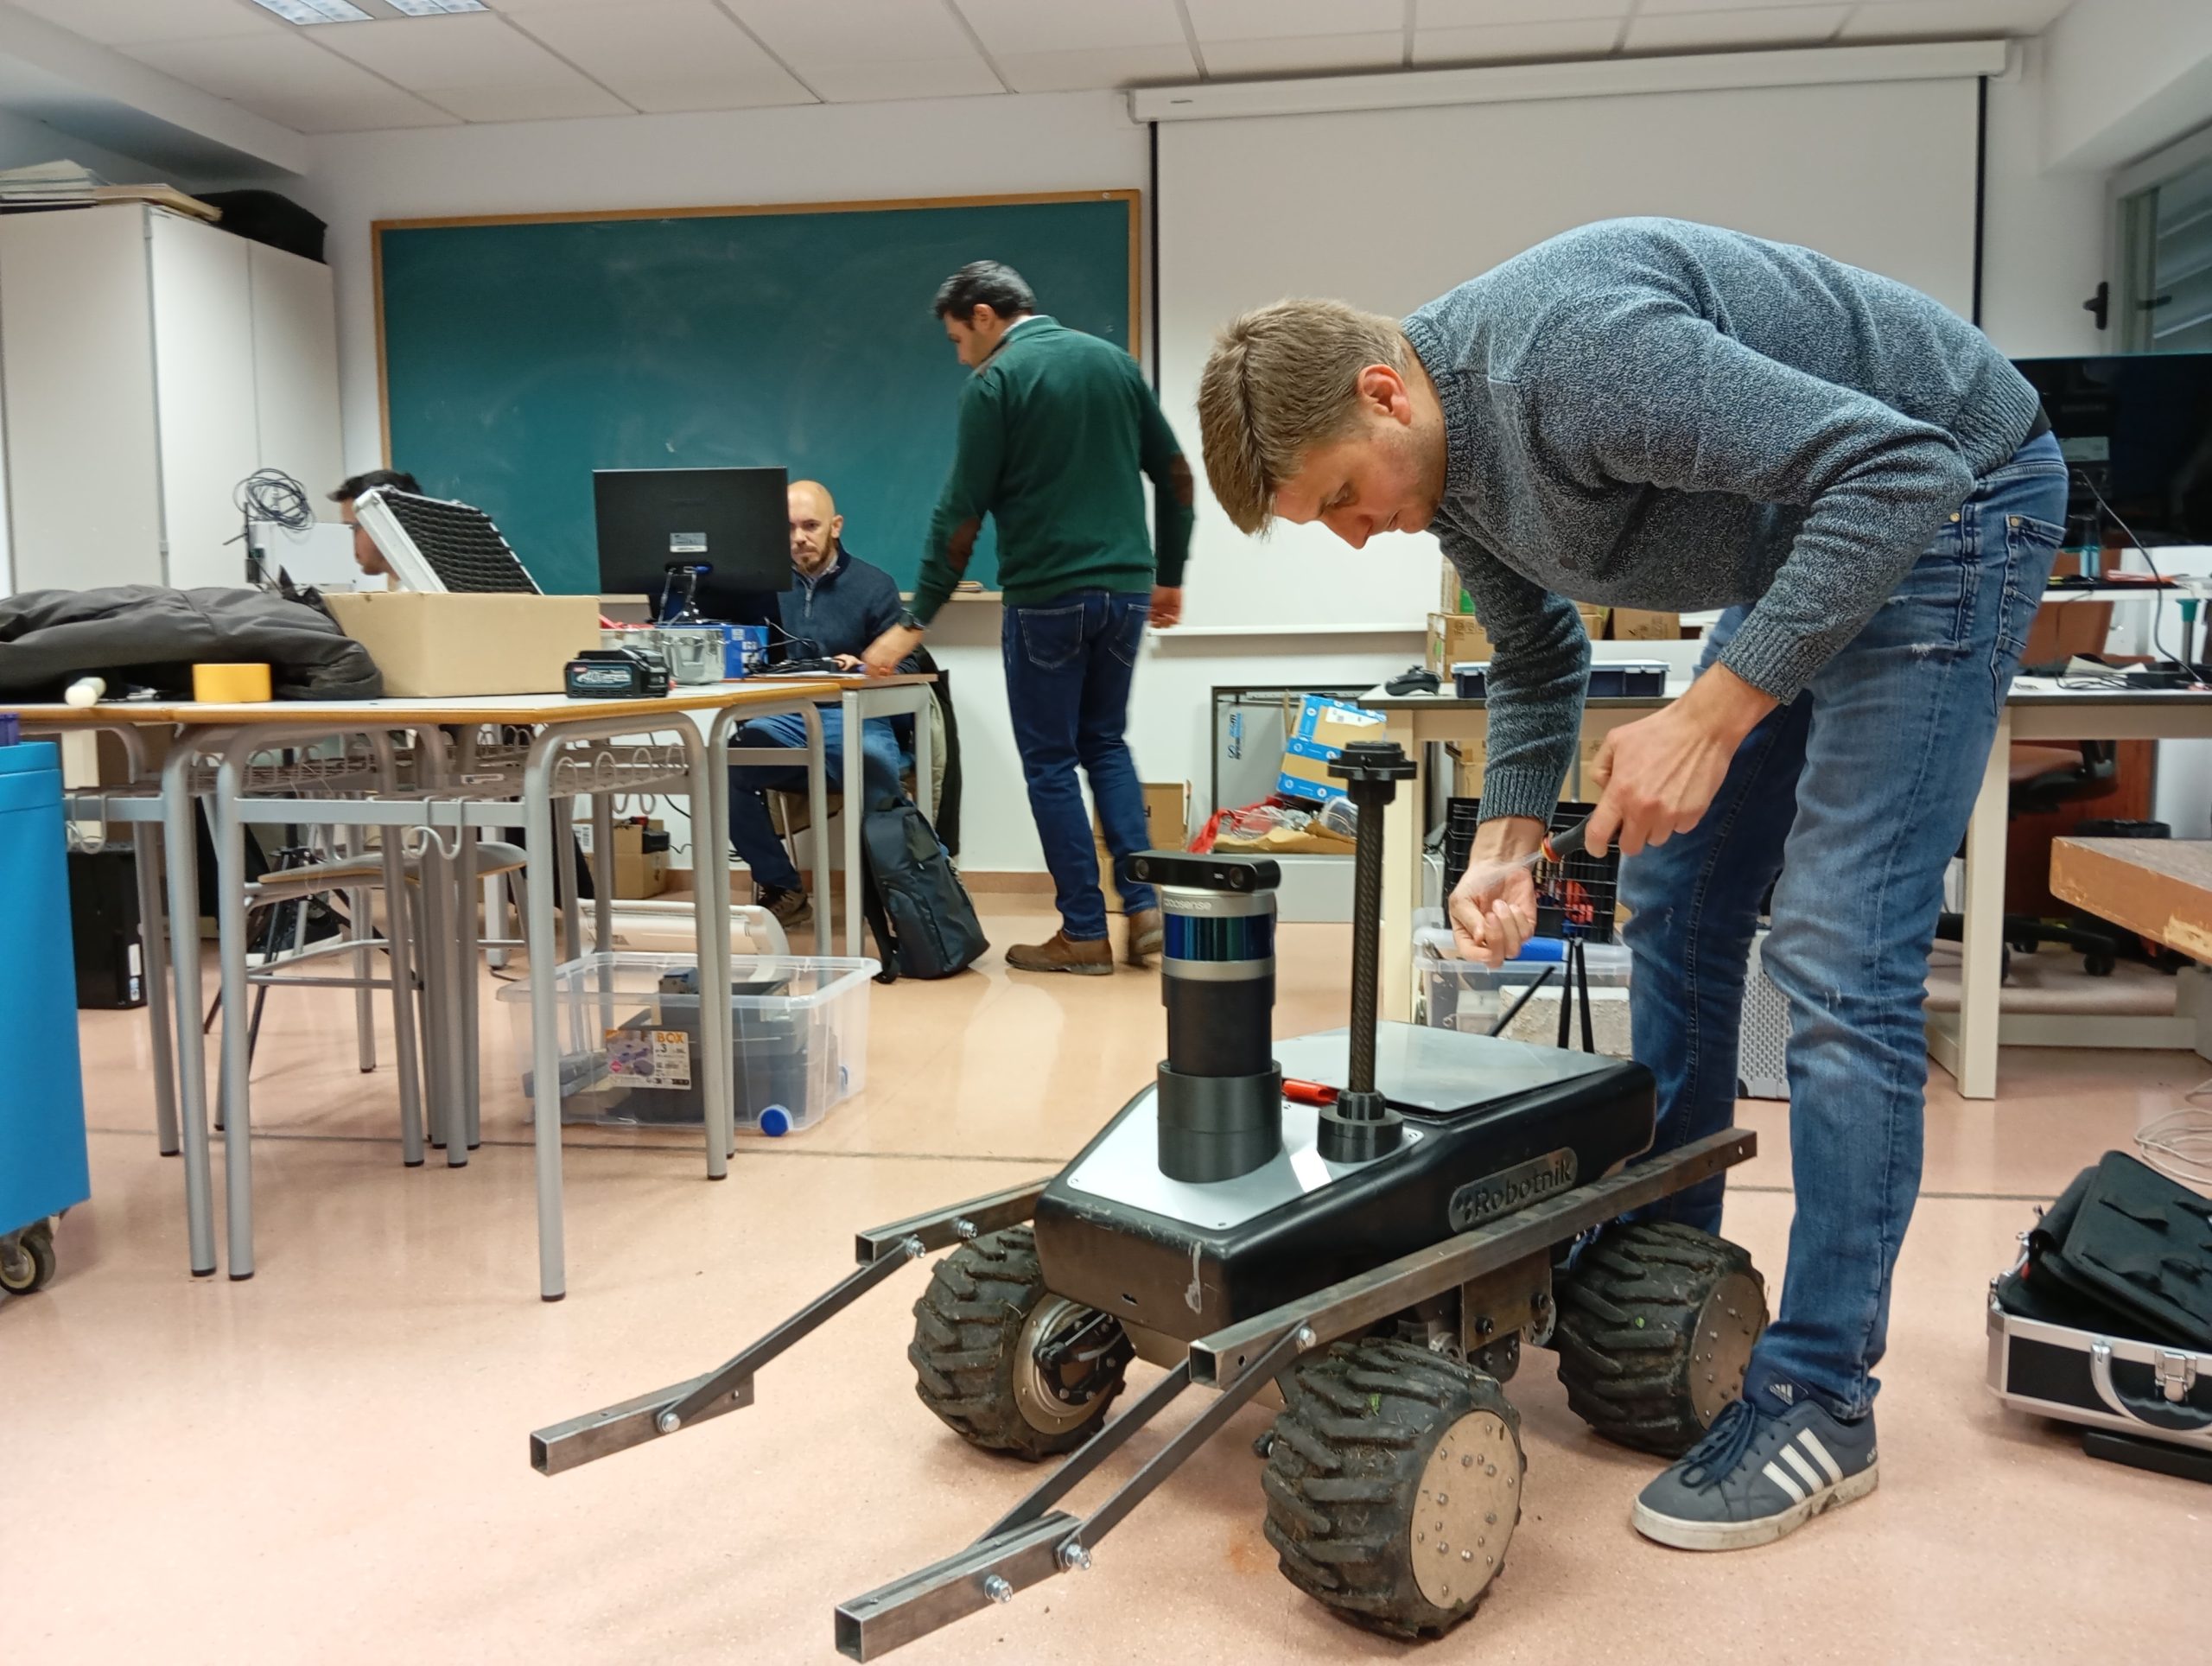
Tras una revisión bibliográfica inicial, se diseñó un sistema agronómico sin plástico. Se fabricaron prototipos y se optimizó el apero de siega para garantizar su eficiencia en el cultivo. La UCO junto a CETEMET lideraron el diseño final, combinando experticia académica e industrial para un resultado robusto.
Algoritmos de Navegación
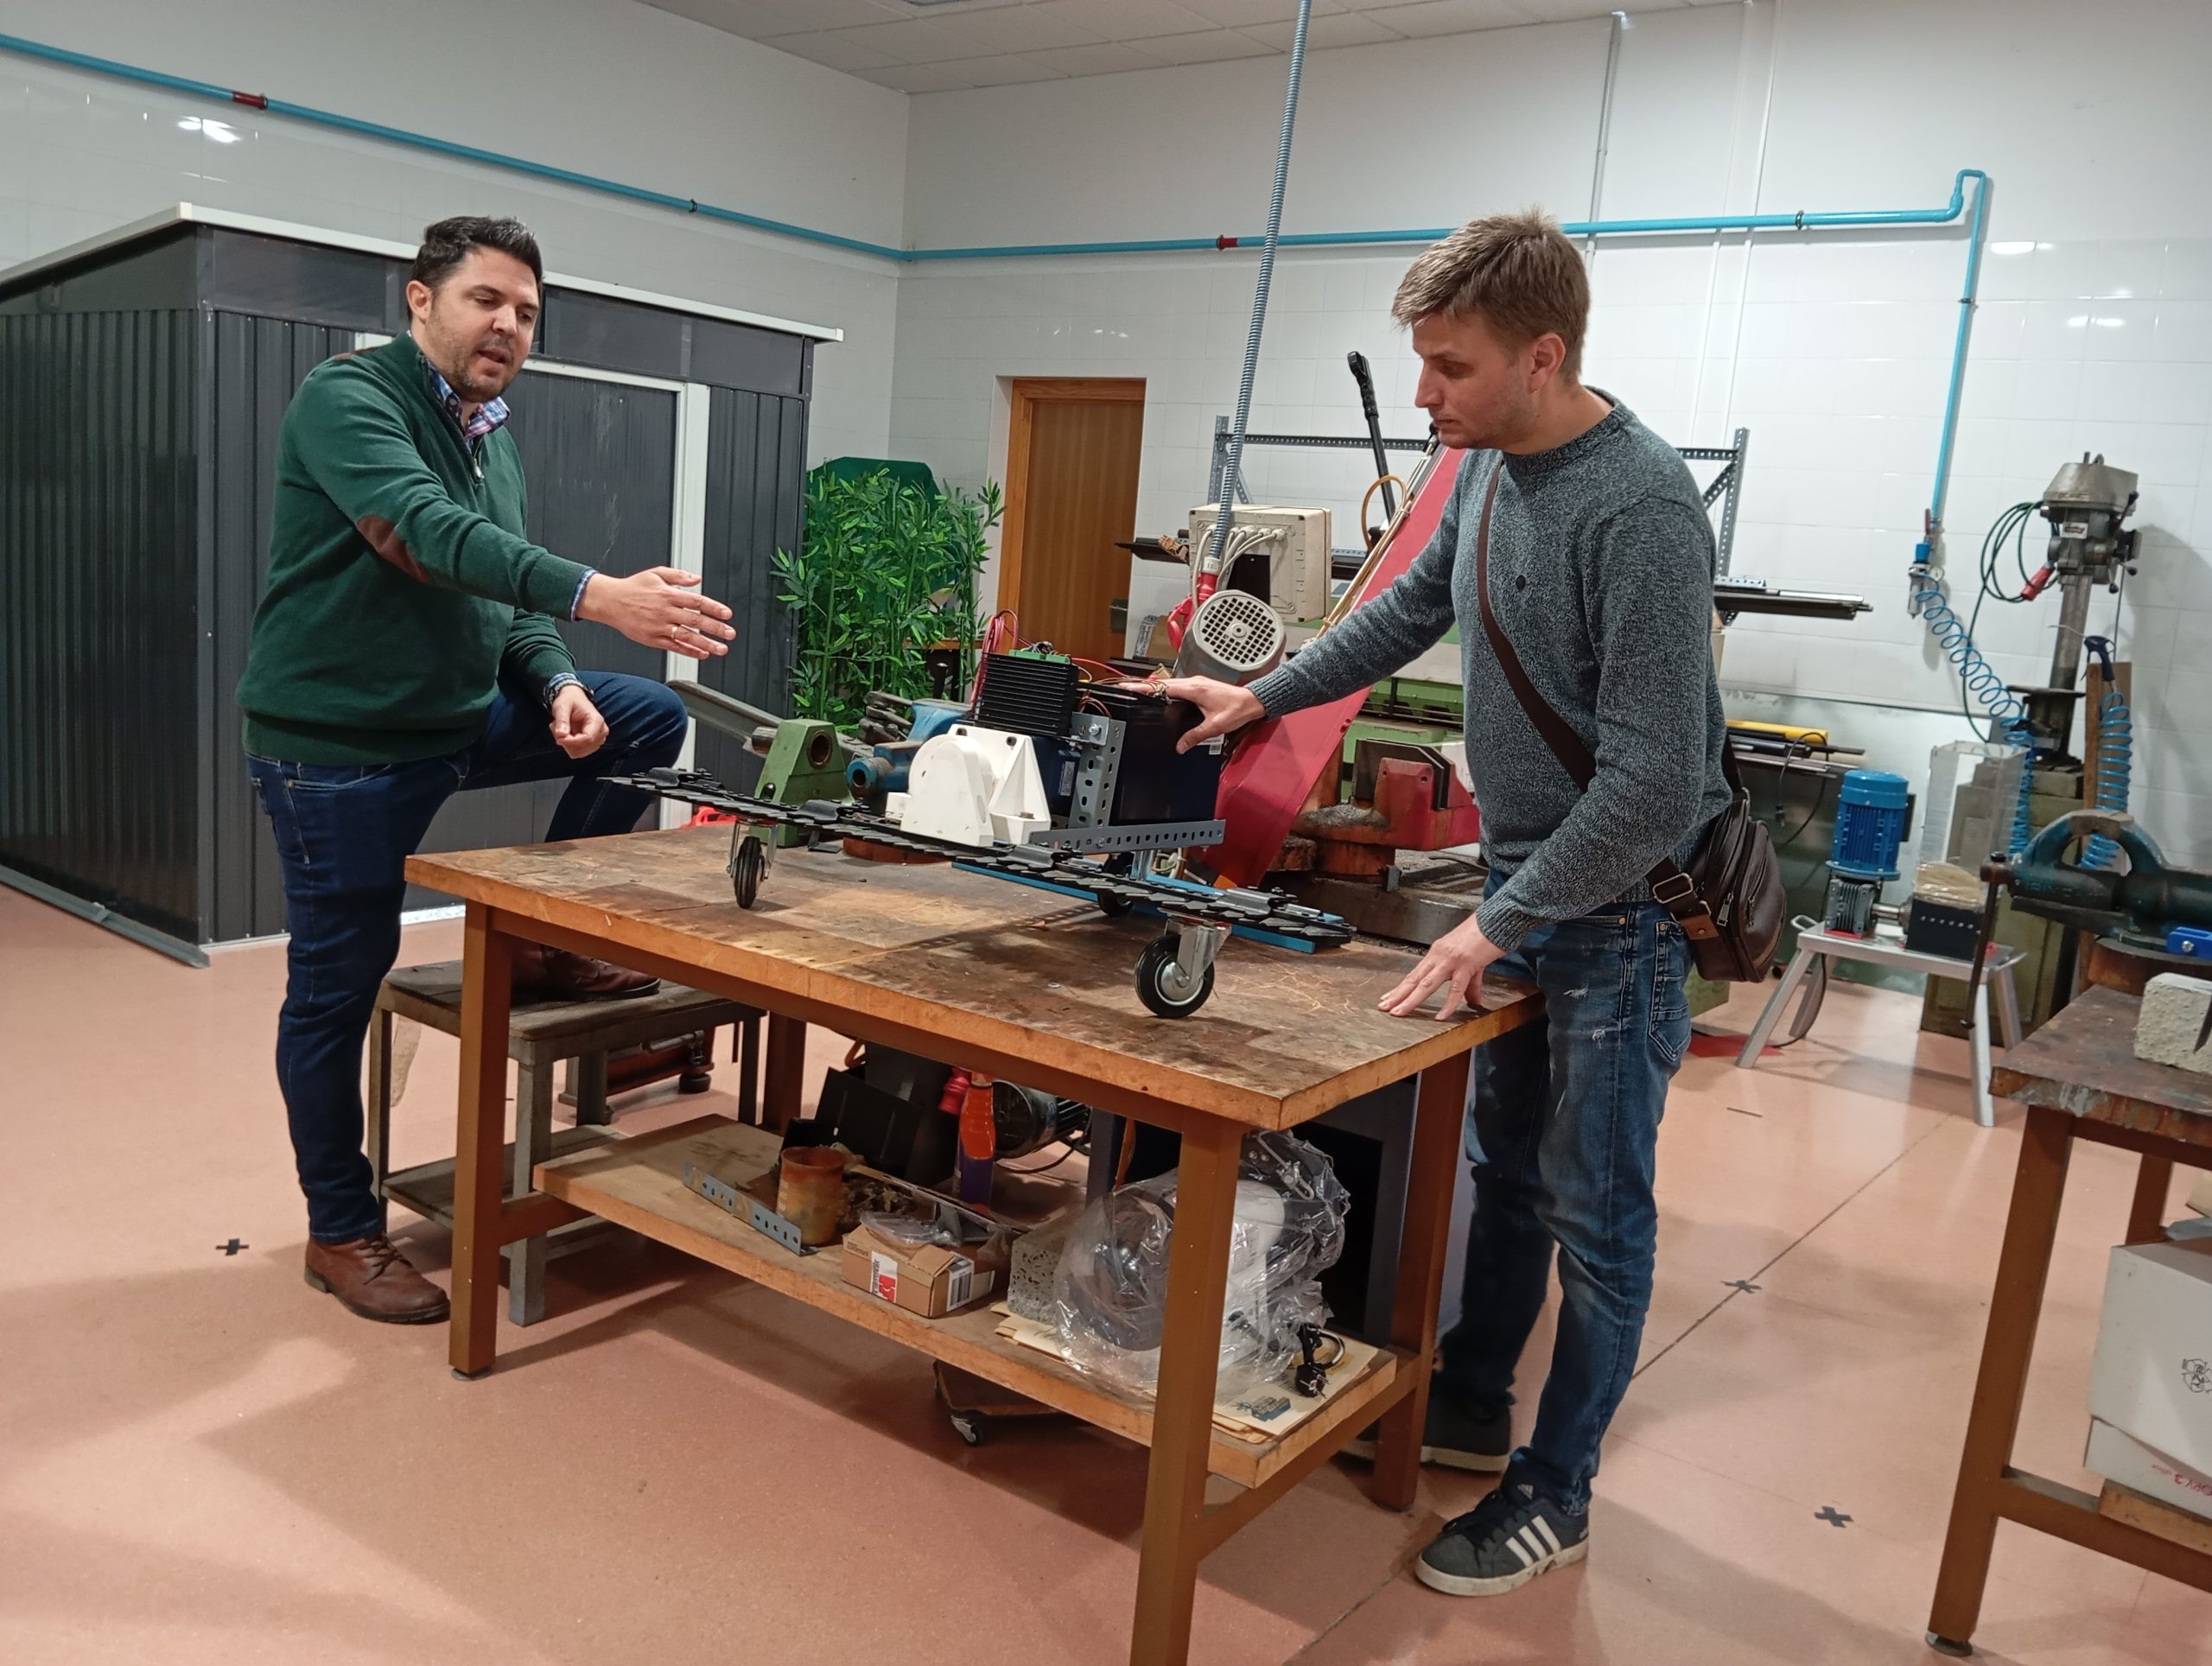
Para la autonomía del robot, se implementaron algoritmos avanzados de seguimiento de trayectoria (TEB), SLAM (Simultaneous Localization and Mapping) y detección de obstáculos. La fusión sensorial, combinando datos de múltiples sensores, se adaptó meticulosamente a las condiciones específicas del invernadero, permitiendo una navegación precisa y segura.
Calibración de Sensores
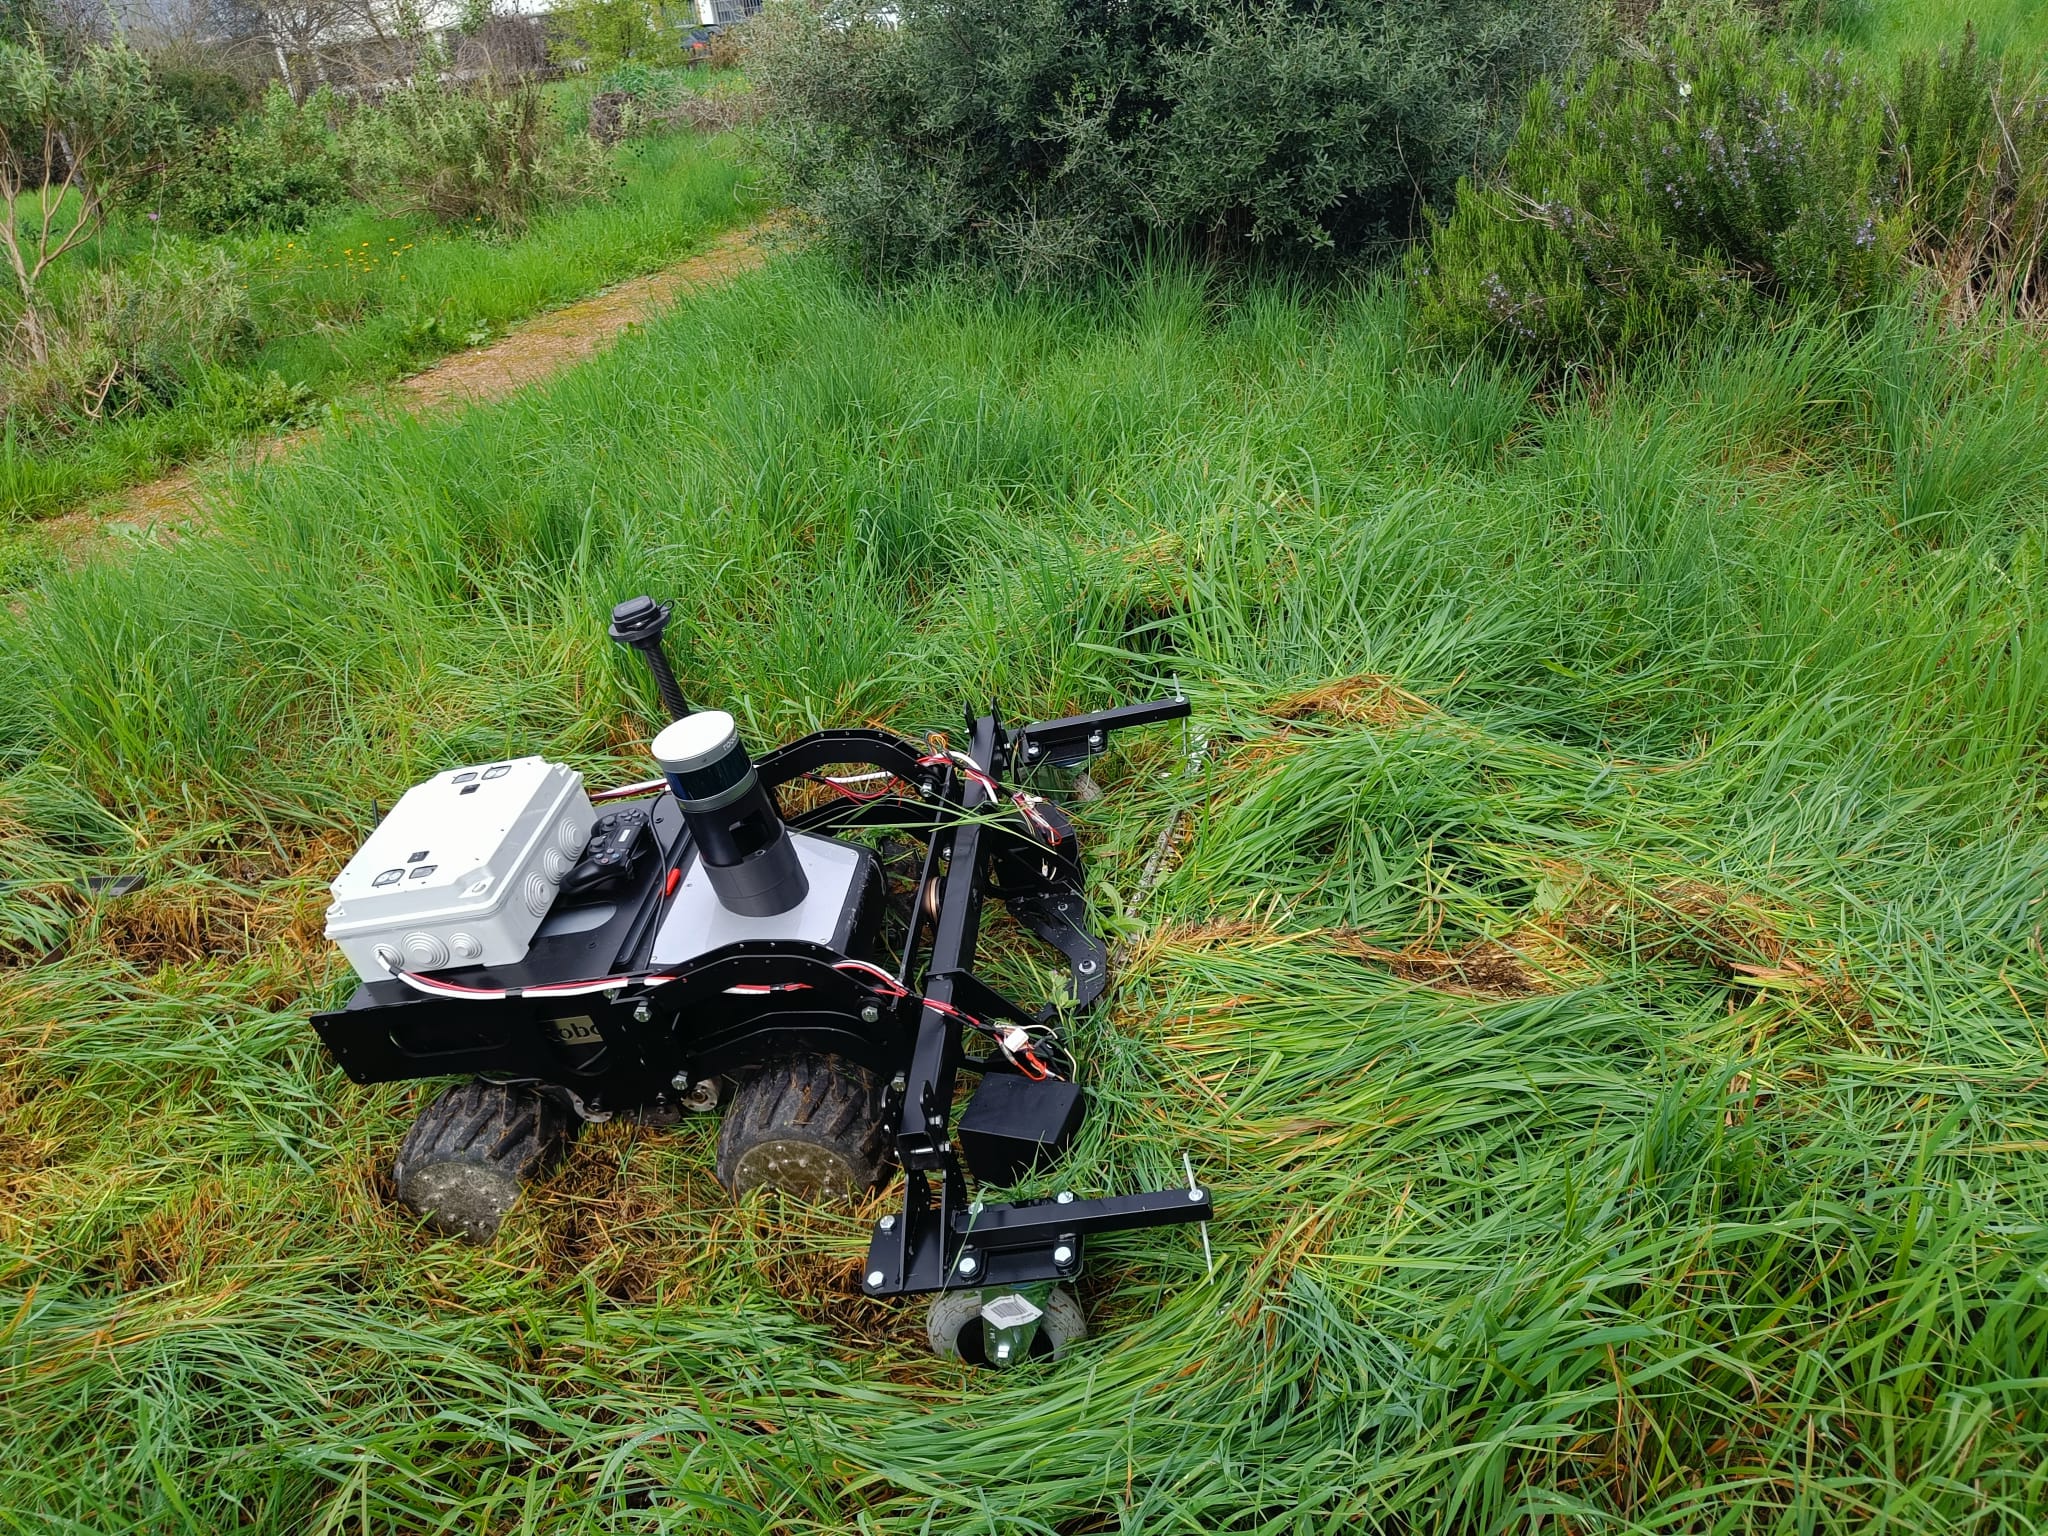
Cada sensor integrado en el sistema fue calibrado y verificado rigurosamente mediante pruebas controladas en condiciones de laboratorio y campo. Este proceso fundamental garantiza la precisión y fiabilidad de los datos recogidos, lo que es vital para una navegación autónoma efectiva.
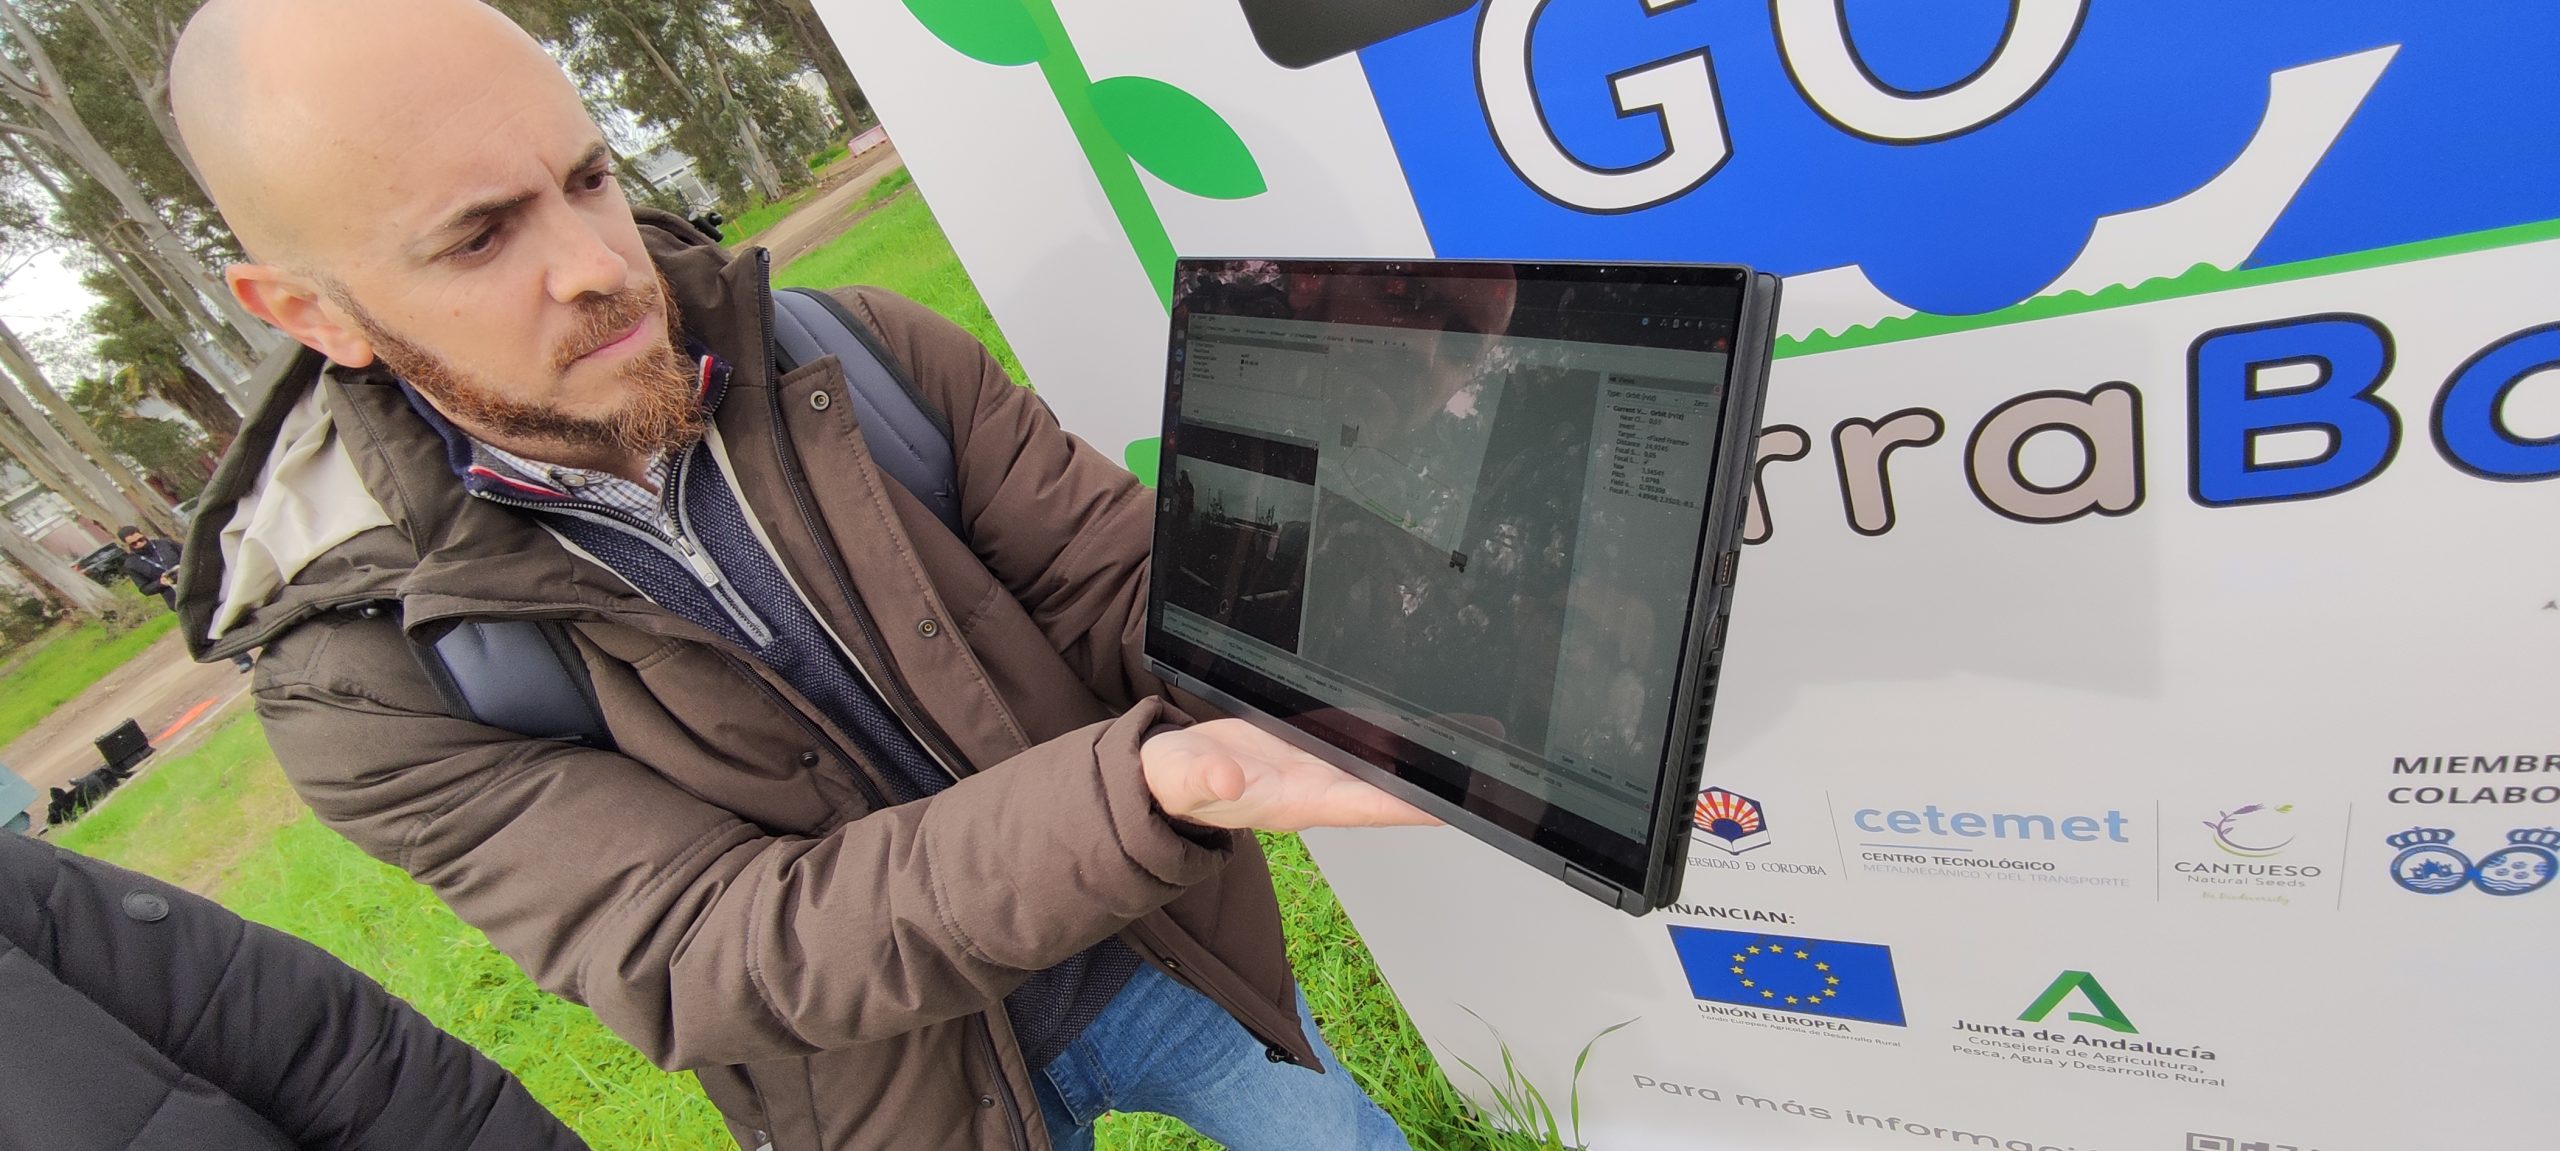
Finalmente, se llevaron a cabo pruebas de validación exhaustivas del sistema completo en un entorno real de cultivo. Estas pruebas permitieron ajustar y refinar la metodología, asegurando que el robot cumpliera con los objetivos de eficiencia y sostenibilidad planteadas.
Arquitectura del Hardware
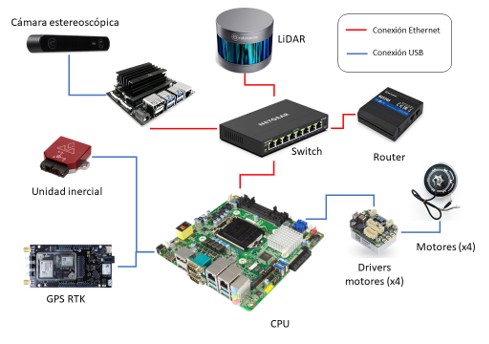
Ilustración 1: Diagrama de interconexión de los componentes de hardware.
Los diferentes elementos fueron interconectados como se aprecia en la Ilustración 1:
- CPU: JNF797-Q370 (Jetway, USA) – Procesa la información de todos los sensores y ejecuta ROS sobre Ubuntu 20.04.
- LiDAR: RS-LiDAR-16 (RoboSense, China) – Para detección de entorno y mapeado.
- Cámara Estereoscópica: Adquirida para reconocimiento espacial avanzado.
- GPU: Jetson Nano – Procesamiento de datos visuales e inferencia de modelos IA.
- GNSS RTK: C099-F9P-1 (Ublox, Suiza) – Para localización precisa en exteriores.
- IMU: VN-100T-CR (VectorNav, USA) – Estimación de la posición y orientación.
- Red y Comunicaciones: Router 4G y switch para conexión a internet y distribución de señales.
Interconexiones y Protocolos
La comunicación entre sensores se realiza mediante USB, Ethernet y WiFi. El switch gestiona el tráfico interno y el router ofrece acceso remoto al sistema. Todo se ejecuta sobre ROS Noetic y Ubuntu 20.04.
Sistema de Alimentación y Motores
El sistema se alimenta mediante baterías con distribución de energía regulada. Los motores son controlados por drivers integrados mediante señales PWM gestionadas por ROS.
Software y Repositorio
Los archivos aquí presentes están operativos sobre Ubuntu 20.04 LTS y ROS (Robot Operating System) versión 1 Noetic Ninjemys.
Archivos Clave:
-
configuracion_final.yaml:Es un archivo de configuración que contiene todos los parámetros del servidor de parámetros para el robot segador, como la configuración de planificador global y local, del LiDAR o de la cinemática del robot, entre otros. Esta configuración permite al robot navegar de forma adecuada en un cultivo de invernadero de frutos rojos.
-
Teb_local_planner-noetic-devel.zip:El
teb_local_planneres un paquete de ROS diseñado para la planificación óptima de trayectorias de robots móviles utilizando el método de Timed-Elastic-Bands (TEB). Su función principal es optimizar la trayectoria del robot de siega en tiempo real, teniendo en cuenta restricciones cinemáticas y evitando obstáculos dinámicos. -
manual_recording_v3.py:Es un nodo de ROS programado en Python que permite guardar manualmente coordenadas GPS mediante el mando del robot en un archivo
.CSV, y luego ejecutar una ruta con esas coordenadas en el robot. -
Múltiples archivos
rosbag:Contienen datos en tiempo real medidos por los sensores y sistemas del robot durante las operaciones de siega.
-
Readme.md:Descripción detallada para facilitar a los usuarios su uso. Aquí tienes instrucciones claras y estructuradas que puedes incluir para que otros puedan descargar, instalar y ejecutar correctamente el software.
Acceso al Software:
El software es accesible a través de DOI:
Dataset y software para la navegación de robots segadores en invernaderos de frutos rojos
Guía de Uso de la Programación:
Lee el archivo Readme.md para obtener unas instrucciones mínimas sobre cómo descargar, instalar y ejecutar el software.
Consideraciones Técnicas
Para asegurar la correcta ejecución del sistema, es necesario instalar el siguiente software y cumplir con las versiones especificadas:
Sistema Operativo:
- Ubuntu 20.04 LTS (Focal Fossa)
- Nota: ROS Noetic solo es compatible oficialmente con Ubuntu 20.04.
Versión de Python:
- Python 3.8.x (instalado por defecto en Ubuntu 20.04)
- Nota: ROS Noetic está construido para Python 3 (a diferencia de versiones anteriores que usaban Python 2).
Dependencias generales:
- `build-essential`
- `cmake`
- `git`
- `curl`
- `wget`
- `python3-pip`
- `python3-rosdep`
- `python3-rosinstall`
- `python3-vcstool`
¡Asegúrate de instalar todas las dependencias para evitar errores!
Guía de Instalación y Configuración
Puedes instalar los paquetes esenciales con:
                $ sudo apt update

                $ sudo apt install -y build-essential cmake git wget curl

                $ sudo apt install -y python3-pip python3-rosdep python3-rosinstall python3-rosinstall-generator python3-wstool
ROS Noetic Ninjemys:
                $ sudo sh -c ‘echo "deb http://packages.ros.org/ros/ubuntu focal main" > /etc/apt/sources.list.d/ros-latest.list’

                $ sudo apt install curl #si no lo tienes

                $ curl -s https://raw.githubusercontent.com/ros/rosdistro/master/ros.asc | sudo apt-key add –

                $ sudo apt update

                $ sudo apt install ros-noetic-desktop-full
Inicializa rosdep:
                $ sudo rosdep init

                $ rosdep update
Añade ROS al entorno:
                $ echo "source /opt/ros/noetic/setup.bash" >> ~/.bashrc

                $ source ~/.bashrc
Requisitos de Hardware
Para garantizar el óptimo rendimiento de nuestro sistema, es fundamental cumplir con los siguientes requisitos mínimos de hardware. Una configuración adecuada asegurará una experiencia fluida y eficiente en todas las operaciones. Estos pueden variar según lo que hagas (simulación, navegación real, percepción, etc.), pero aquí van unos mínimos y recomendados:
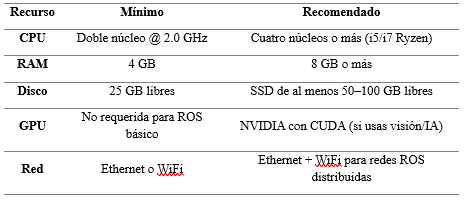
Para la navegación, mapeo y uso de los sensores RGB-D, LiDAR o GPS, es recomendable una máquina con al menos 8 GB de RAM y una CPU moderna.
Consideraciones técnicas: ROS Noetic sobre Ubuntu 20.04 ofrece estabilidad y soporte para herramientas modernas. La elección de sensores y controladores responde a la necesidad de operar en entornos semi-estructurados como invernaderos.
¡Asegúrate de que tus componentes estén a la altura para un rendimiento excepcional!
Resultados y Análisis
Resultados Agronómicos
Desde el punto de vista agronómico se obtuvieron los siguientes resultados:
- En relación a la pendiente del caballón: No se han encontrado diferencias apreciables en cuanto a la producción de los diferentes líneos.
- En relación a las mezclas de semillas: La mezcla de semillas que ha tenido mejor desarrollo ha sido el trébol mezclado con gramíneas. Esta mezcla de leguminosas gramíneas ha tenido un crecimiento adecuado y ha sido la más competitiva frente a hierbas adventicias. Así como ha tenido un desarrollo adecuado para el corte por el robot.
- En relación al sistema de riego: El riego por microaspersión es imprescindible para el establecimiento y desarrollo de la cubierta vegetal. La cubierta vegetal exige un incremento del consumo de agua que se ve contrarrestado por un menor consumo de agua por goteo al aumentar la humedad ambiental.
- En relación al impacto de la cubierta vegetal sobre la cosecha: El análisis de los datos de cosecha muestra semejanzas entre el manejo tradicional y la prueba. En relación a la implantación de la cubierta vegetal.- Las hierbas adventicias son muy competitivas y es necesario realizar una escarda en la fase de establecimiento de la cubierta vegetal. Esta escarda condiciona el éxito de la implantación.
- En relación a la implantación de la cubierta vegetal: Las hierbas adventicias son muy competitivas y es necesario realizar una escarda en la fase de establecimiento de la cubierta vegetal. Esta escarda condiciona el éxito de la implantación.
Resultados Robótica
Las pruebas realizadas en un entorno real de cultivo demostraron la viabilidad y eficiencia del sistema robótico, alcanzándose resultados notables:
- Precisión subdecimétrica en navegación: El robot mantuvo una trayectoria altamente precisa, fundamental para operar en hileras de cultivo sin dañar las plantas.
- Reducción significativa del consumo energético frente a la siega manual: Se optimizó la eficiencia operativa, lo que se traduce en un menor impacto ambiental y costos reducidos.
- Alta compatibilidad con diferentes coberturas vegetales: El sistema se adaptó eficazmente a diversas especies vegetales utilizadas como cubiertas, mostrando su versatilidad.

Estos resultados confirman el potencial del sistema robótico como una alternativa sostenible y eficiente al acolchado plástico, promoviendo prácticas agrícolas más respetuosas con el medio ambiente.
Conclusiones
El proyecto GO BioTerraBot ha demostrado ser una solución innovadora y efectiva para el manejo sostenible del suelo en cultivos de frutos rojos bajo invernadero, combinando tecnología robótica avanzada con prácticas agronómicas adaptadas a la agricultura ecológica. La implantación de cubiertas vegetales, compuestas por mezclas de gramíneas y leguminosas, ha mostrado ser una estrategia eficaz para competir con las adventicias, conservando la salud del suelo y optimizando el uso del agua, aunque requiere un manejo cuidadoso en condiciones de invernadero.
Desde el punto de vista tecnológico, el desarrollo y puesta a disposición de un repositorio abierto con archivos clave para la navegación de robots segadores (incluyendo rosbag y modelos de simulación) permite avanzar en la automatización agrícola. Esta herramienta no solo facilita la investigación y el perfeccionamiento de algoritmos de navegación y gestión inteligente, sino que también abre oportunidades para agricultores y desarrolladores sin acceso directo a la maquinaria.
La integración del robot móvil autónomo (AMR) para la siega automática de la cubierta vegetal, junto con la eliminación del acolchado plástico y la adopción de prácticas sostenibles, posiciona a BioTerraBot como un referente en la transición hacia una agricultura 5.0. El proyecto no solo mejora la eficiencia y rentabilidad del cultivo, sino que también promueve una agricultura más resiliente, limpia y tecnológicamente avanzada.
El proyecto está cofinanciado con el Fondo Europeo Agrícola de Desarrollo Rural (FEADER) a través del Programa de Desarrollo Rural de Andalucía 2014-2022, y la Junta de Andalucía en la convocatoria para el Funcionamiento de Grupos Operativos Regionales de la Asociación Europea de Innovación en Materia de Productividad y Sostenibilidad Agrícola (EIP AGRI) de 2022.
Información de Contacto para Consultas (Robótica)
- Nombre: Rafael Rubén Sola Guirado
- Email: ir2sogur@uco.es
- Institución: Universidad de Córdoba
Si tienes consultas específicas sobre la investigación o el proyecto, no dudes en contactar al investigador principal.
Información de Contacto para Consultas (Aspecto Agronómico)
- Nombre: Bella Gonzalez Oria
- Email: bella.gonzalez.oria@gmail.com
- Institución: Agricultora
Si tienes consultas específicas sobre los aspectos agronómicos, no dudes en contactar a la agricultora principal.